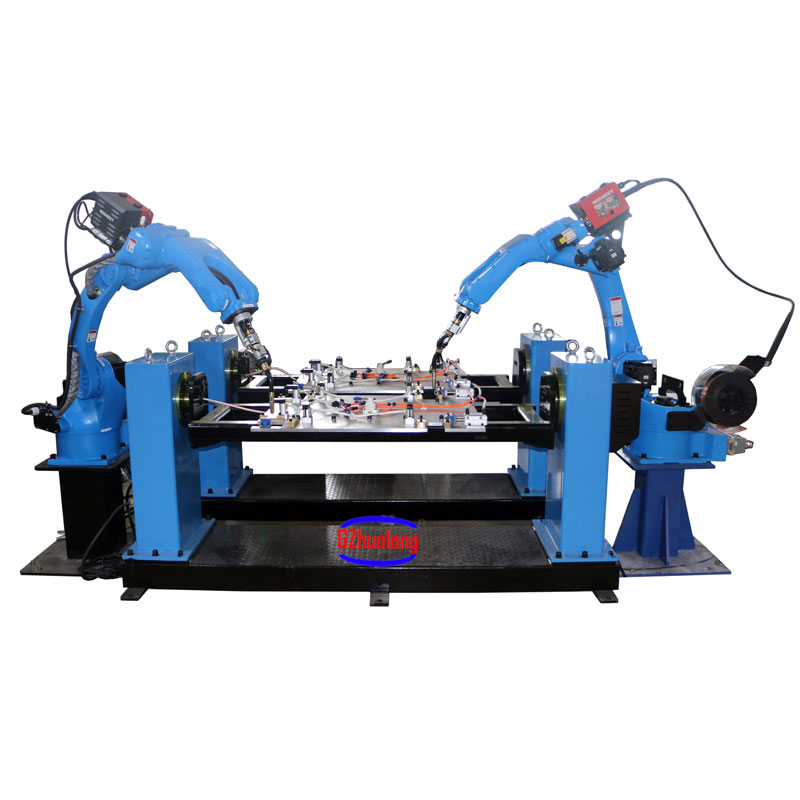
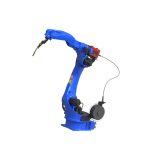

Les robots de soudage sont principalement composés de deux parties : les robots et le matériel de soudage.
Contactez-nousLes robots de soudage sont principalement composés de deux parties : les robots et le matériel de soudage. Le robot est composé d'un corps de robot et d'une armoire de commande (matériel et logiciel). L'équipement de soudage, tel que le soudage à l'arc et par points, se compose d'une source d'énergie de soudage (y compris le système de contrôle), d'un dévidoir (soudage à l'arc), d'une torche de soudage (pinces) et d'autres pièces.
Les robots de soudage à l'arc utilisent principalement des méthodes de soudage sous protection gazeuse (MAG, MIG, TIG), et pour le soudage à l'arc, des alimentations conventionnelles à thyristors, onduleurs, impulsions ou non avec forme d'onde réglable peuvent être installées sur le robot.
Le dévidoir peut être monté sur ou à l'extérieur du bras du robot. Le tuyau entre la torche de soudage et le dévidoir est raccourci, ce qui contribue à maintenir la stabilité du dévidoir.
Les robots de soudage sont essentiellement des robots d'assemblage de coutures, dont la plupart ont 6 axes.
Avec le développement de la technologie électronique, de l'informatique, de la CNC et de la robotique, des robots de soudage automatiques, depuis qu'ils ont commencé à être utilisés dans la fabrication dans les années 1960, leur technologie est devenue de plus en plus avancée, principalement en raison des avantages suivants :
1. Stabiliser et améliorer la qualité du soudage et refléter la qualité du soudage sous forme de valeurs.
2.Augmenter la productivité du travail.
3. Augmenter l'intensité du travail des travailleurs et leur permettre de travailler dans des conditions dangereuses.
4. Réduit les exigences en matière de technologie de travail des employés.
5. Le cycle de préparation à la modification et au remplacement du produit, ainsi que l'investissement correspondant en équipement, ont été raccourcis.
C’est pourquoi il est largement utilisé dans tous les domaines.
Paramètres principaux :
| Robot multi-articulé vertical | |||||||
| modèle | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Tension d'entrée | Triphasé 380V 50/60HZ | Triphasé 380V 50/60HZ | Triphasé 380V 50/60HZ | ||||
| Puissance | 3KVA | 5KVA | 5KVA | ||||
| Liberté de mouvement | 6 | 6 | 6 | ||||
| Charge maximale | 10 kg | 20 kg | 10 kg | ||||
| Autonomie et vitesse maximale | J/JT | Amplitude de mouvement | vitesse maximale | Amplitude de mouvement | vitesse maximale | Amplitude de mouvement | vitesse maximale |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| suspension±30° | suspension±30° | suspension±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°--150° | 169°/s | +80°--150° | 169°/s | +80°--150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Charge de poignet autorisée | J/JT | moment de force | moment d'inertie | moment de force | moment d'inertie | moment de force | moment d'inertie |
| 4 | 10,0 N·m | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 N·m | 0,25 kg㎡ | |
| 5 | 10,0 N·m | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 N·m | 0,25 kg㎡ | |
| 6 | 3 Nm | 0,05 kg㎡ | 28 Nm | 0,8kg㎡ | 3 Nm | 0,05 kg㎡ | |
| poids | 170 kg | 285 kg | 290 kg | ||||
| Précision de repositionnement | ±0,08 mm | ||||||
| Niveau de bruit | <70dB(A) | ||||||